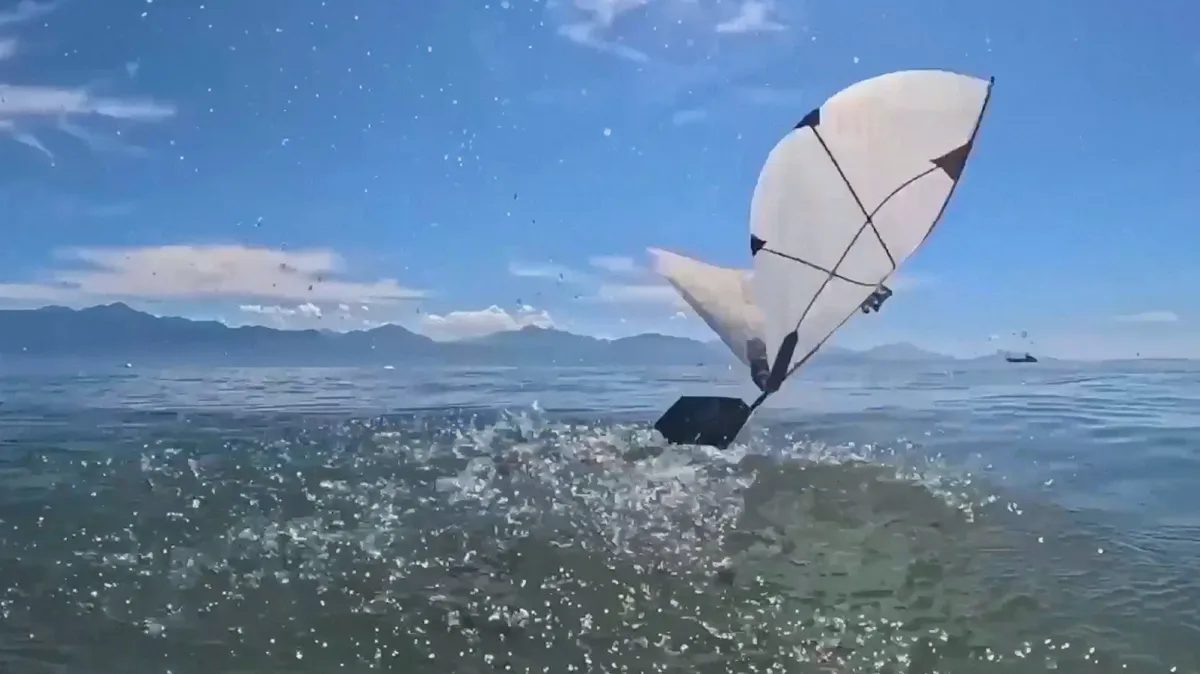
FAAV là robot dưới 300 gram có thể bơi, cất cánh khỏi mặt nước và bay bằng cùng một đôi cánh mềm. Các kỹ sư tại MIT và EPFL thiết kế robot theo chuyển động của chim biển. Mục tiêu là giúp các nhà nghiên cứu tiếp cận và lấy mẫu tại những vùng nước nguy hiểm hoặc khó khảo sát thường xuyên.
Nước đặc hơn không khí 1.000 lần, vì vậy một phương tiện hoạt động trong cả hai môi trường thường cần những cơ chế chuyển động rất khác nhau. Chim mòng biển và hải âu cổ rụt có thể lao xuống biển, bơi dưới nước rồi cất cánh. Theo bài viết do MIT Technology Review đăng ngày 20 tháng 10 năm 2026, FAAV mô phỏng được chuỗi chuyển động này.
Nội dung: Một robot dưới 300 gram có thể bơi và bay
FAAV là phương tiện hàng không-thủy sinh cánh vỗ. Robot gồm một thân trung tâm, hai cánh mềm và phần đuôi điều khiển được. Một động cơ chống nước giúp robot vỗ cánh trong cả nước lẫn không khí, thay cho hai hệ thống đẩy riêng biệt.
Bên trong thân robot là pin và động cơ điện chống nước. Động cơ quay trục khuỷu để đưa hai cánh lên xuống theo tần số đã định. Cánh được làm từ màng mỏng phủ hạt nano kỵ nước, giúp nước nhanh chóng rời khỏi bề mặt.
Phần đuôi có động cơ riêng để thay đổi góc, qua đó hỗ trợ FAAV bay lên hoặc chúi xuống. Phần đuôi có thể thay đổi góc để hỗ trợ robot bay lên hoặc chúi xuống, còn khả năng hoạt động trong nước gợn sóng và gió vẫn chưa được thử nghiệm. Hướng nghiên cứu tương tự cũng xuất hiện trong các thảo luận về việc dùng công nghệ để hỗ trợ thiên nhiên.
Cách FAAV cất cánh khỏi mặt nước
FAAV cất cánh bằng cách phối hợp độ mềm của cánh, tần số vỗ và góc đuôi. Trong thử nghiệm, bộ cánh cỡ trung bình cho kết quả tốt nhất. Góc ngẩng 70 độ giúp robot bật khỏi mặt nước và chuyển sang bay mà không cần dùng chân để quạt nước.
Nhóm do Raphael Zufferey, trợ lý giáo sư kỹ thuật cơ khí tại MIT, dẫn dắt đã thử nghiệm robot trong bể nước và tại hồ Geneva. Theo MIT Technology Review, các kỹ sư đã đánh giá nhiều tổ hợp kích thước cánh, tần số vỗ và góc đuôi để tìm cách chuyển tiếp ổn định từ bơi sang bay.
Bộ cánh cỡ trung bình đủ mềm để giảm biên độ vỗ khi robot ở dưới nước, nhưng vẫn đủ cứng để giữ thiết bị trên không. Tốc độ và tần số vỗ của FAAV gần với chuyển động của chim thật.
MIT Technology Review cho biết góc ngẩng 70 độ giúp robot bật khỏi mặt nước và chuyển sang trạng thái bay. Trong khi nhiều loài chim lặn phải dùng chân quạt nước lúc cất cánh, nhóm nghiên cứu nhận thấy FAAV không cần chân.
Từ tàu hoặc bờ biển tới nơi cần khảo sát
Nhóm nghiên cứu hướng tới kịch bản FAAV được phóng từ tàu hoặc bờ biển, bay tới khu vực khảo sát, lặn xuống để đo đạc hoặc lấy mẫu rồi quay về chuyển dữ liệu, nhưng quy trình thực địa này chưa được chứng minh trong các thử nghiệm đã công bố. Thiết kế này hướng tới những vùng nước quá nguy hiểm hoặc khó tiếp cận bằng tàu truyền thống.
Raphael Zufferey hình dung các nhà hải dương học, nhà sinh vật biển và cộng đồng ven biển có thể sử dụng robot tại một tảng băng, cơ sở cảng hoặc vùng có đàn cá voi. Khả năng vừa bay vừa bơi cho phép một thiết bị thực hiện nhiều giai đoạn của chuyến khảo sát.
Sau khi lấy mẫu hoặc đo đạc, FAAV có thể bay trở lại để chuyển dữ liệu với chi phí chỉ bằng một phần so với phương pháp truyền thống, theo mô tả của nhóm nghiên cứu. Robot sau đó có thể tiếp tục một lượt khảo sát khác.
Mục tiêu thu thập dữ liệu đều đặn của FAAV có điểm tương đồng với các hệ thống như AI dự báo thời tiết theo giờ của Google, dù FAAV trực tiếp tiếp cận môi trường nước thay vì xử lý dữ liệu khí tượng.
Những thử nghiệm tiếp theo
Nhóm nghiên cứu đang phát triển loại cánh có thể vừa vỗ vừa đổi hướng và dự định thử FAAV trong điều kiện nhiễu động. Các thử nghiệm tiếp theo sẽ kiểm tra khả năng bơi trên mặt nước gợn sóng và bay trong gió trước khi robot có thể được xem là công cụ thực địa.
Theo Zufferey, một thách thức lớn của khoa học đại dương là thu thập dữ liệu thường xuyên tại nhiều địa điểm. Ông cho rằng robot trong tương lai có thể được triển khai mỗi giờ thay vì mỗi tuần, bay nhanh tới điểm khảo sát, lặn xuống, quay về chuyển dữ liệu rồi tiếp tục lượt tiếp theo.
FAAV vẫn cần chứng minh khả năng hoạt động trong sóng và gió. Nếu vượt qua các thử nghiệm này, robot có thể góp phần giải quyết thách thức thu thập dữ liệu thường xuyên tại nhiều địa điểm và hỗ trợ nghiên cứu các câu hỏi trong khoa học đại dương.
Hãy tiếp tục theo dõi Sine để cập nhật những bước thử nghiệm tiếp theo của robot bơi và bay này.