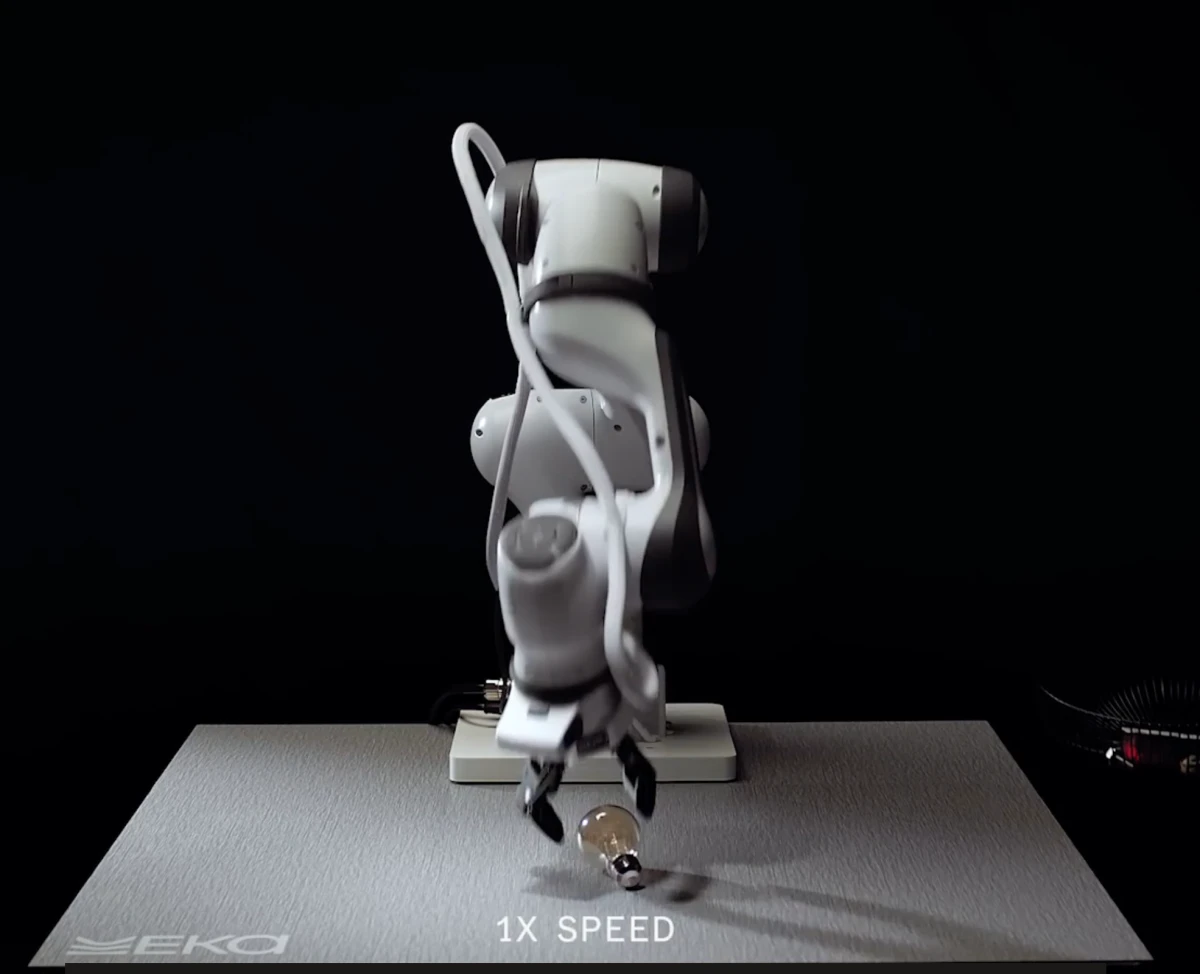
Eka Robotics được định giá 1,45 tỷ USD sau vòng gọi vốn Series A trị giá 150 triệu USD. Công ty phát triển mô hình AI vật lý kết hợp thị giác, lực và hành động, giúp robot gắp khoảng 1.500 vật thể mỗi giờ với tỷ lệ thành công trên 95% theo số liệu Eka cung cấp cho TechCrunch.
Robot vẫn chưa giỏi cầm nắm đồ vật, dù ngành công nghệ đã đầu tư hàng tỷ USD và dùng nhiều video để huấn luyện các mô hình học sâu. Eka cho rằng lực và xúc giác, thay vì chỉ có hình ảnh, là phần còn thiếu để robot thao tác nhanh mà không làm hỏng đồ vật.
Theo TechCrunch, vòng vốn của Eka do a16z và F-Prime dẫn dắt, định giá công ty ở mức 1,45 tỷ USD sau đầu tư. Startup này do Pulkit Agrawal, giáo sư tại MIT, và Tuomas Haarnoja, cựu nhà nghiên cứu Google DeepMind, thành lập.
Raghu Raguram, thành viên hợp danh của a16z, đồng lãnh đạo vòng gọi vốn. Ông nói với TechCrunch rằng robot của Eka đã vượt hiệu suất con người trong một số nhiệm vụ. Raguram dự đoán công ty có thể đạt kết quả tương tự ở nhiều thao tác khéo léo khác trong vài tháng tới.
Nội dung nổi bật về hiệu suất của robot Eka
Robot Eka gắp khoảng 1.500 vật thể mỗi giờ
Theo số liệu Eka cung cấp cho TechCrunch, hệ thống có thể gắp khoảng 1.500 vật thể nặng tối đa 1 kg trong một giờ, so với khoảng 600 vật thể do một người xử lý trong cùng thời gian. Công ty cho biết tỷ lệ gắp thành công của robot vượt 95%.
Kris Hauser, giáo sư tại Đại học Illinois Urbana-Champaign, nhận xét màn trình diễn có sức gây ấn tượng mạnh hơn những robot ông xem gần đây. Robot có thể thích nghi với nhiều đồ vật mà không cần huấn luyện lại. Nếu thất bại ở lần đầu, robot tiếp tục thử theo cách khiến Hauser cảm thấy hành vi của máy có nét giống con người.
Tốc độ đi kèm khả năng kiểm soát
Một chuyên gia robot tại phòng thí nghiệm tiên phong được TechCrunch cho phép giấu tên. Người này so sánh trải nghiệm với thời điểm robot bắt đầu di chuyển bằng chân đáng tin cậy cách đây từ 5 đến 10 năm. Chuyên gia lưu ý cánh tay robot đủ mạnh để tự làm hỏng chính nó khi chuyển động ở tốc độ cao. Việc Eka cho máy vận hành nhanh như vậy cho thấy công ty tin thuật toán có thể kiểm soát phần cứng.
Bài kiểm tra rõ nhất sử dụng một quả mâm xôi. Cánh tay lớn và nặng lao về phía người thử nghiệm, sau đó giảm tốc đúng lúc để chạm rất nhẹ. Thao tác này đòi hỏi robot cảm nhận thời điểm tiếp xúc và điều chỉnh lực ngay lập tức, điều mà hình ảnh đơn thuần khó kiểm soát.
Cách Eka tránh nghiền nát quả mâm xôi
Eka kết hợp dữ liệu thị giác, lực và hành động để xác định vị trí vật thể, tìm điểm tiếp xúc và điều chỉnh lực gắp. Công ty còn thiết kế bàn kẹp mềm dẻo với nhiều cảm biến lực, cho phép robot giữ vật thể dễ hỏng như quả mâm xôi mà không bóp nát chúng.
Cách tiếp cận này khác với mô hình kết hợp thị giác, ngôn ngữ và hành động thường được dùng để nối dữ liệu hình ảnh với chỉ dẫn và thao tác.
Agrawal giải thích với TechCrunch rằng thị giác cho robot biết vị trí gần đúng và tư thế của vật thể. Quá trình tìm điểm tiếp xúc và thực hiện cú gắp cuối cùng phụ thuộc vào lực. Đây là yếu tố quyết định robot có nâng được một chiếc đĩa hay làm vỡ nó.
Bàn kẹp và mô phỏng lực
Bàn kẹp của Eka phản ứng khi chạm vào vật thể, giúp robot điều chỉnh lực trong lúc thao tác. Công ty không công bố chi tiết thiết kế vì lý do cạnh tranh.
Phần huấn luyện diễn ra trong một trình mô phỏng vật lý. Hệ thống mô hình hóa nhiều lực mà robot có thể gặp khi tìm cách cầm một đồ vật, sau đó dùng các tình huống này để xây dựng môi trường học tăng cường ở quy mô lớn. Hai nhà sáng lập nói với TechCrunch rằng Eka có thể tạo ra hàng nghìn giờ trải nghiệm của robot chỉ trong vài phút.
Phương pháp này giảm sự phụ thuộc vào video do người lao động hoặc người điều khiển robot ghi lại trong nhiều giờ. Hauser cho rằng học tăng cường cho phép robot vượt qua giới hạn của các màn thao tác mẫu, thay vì chỉ bắt chước dữ liệu đã được cung cấp.
Agrawal và Haarnoja gặp nhau khi học sau đại học tại Đại học California, Berkeley. Cả hai đều nghiên cứu học tăng cường dành cho điều khiển robot. Eka mở rộng phương pháp này bằng mô phỏng, dù tương tác với đồ vật khó hơn nhiều so với huấn luyện robot chỉ để tránh chướng ngại vật.
Eka thu hẹp khoảng cách giữa tính đa dụng và hiệu suất
Eka tập trung vào khả năng tiếp xúc, kiểm soát lực và chuyển động để robot vừa xử lý nhiều loại vật thể, vừa duy trì tốc độ và độ ổn định. Cách tiếp cận này nhằm giải quyết khoảng cách giữa mô hình đa dụng nhưng chậm và mô hình chuyên biệt có phạm vi ứng dụng hẹp.
Bài toán giữa tính đa dụng và hiệu quả
Các mô hình AI vật lý có khả năng thực hiện nhiều loại nhiệm vụ hiện chưa đạt hiệu suất cao. Ngược lại, một mô hình rất giỏi một nhiệm vụ duy nhất có thể không tạo ra hiệu quả kinh doanh đủ lớn. Robot đa dụng phải học nhiều việc, kể cả nhiệm vụ mới. Chúng vẫn cần thao tác nhanh và ổn định.
Astra, mô hình ngôn ngữ lớn mới nhất của ChatGPT được nhắc đến trong bài viết gốc, có thể điều khiển robot trong môi trường lạ, nhưng hoạt động chậm và tốn kém. Mô hình tổng quát có thể xác định rằng đĩa lấy từ máy rửa cần được xếp vào tủ. Công nghệ của Eka phụ trách thao tác vật lý là nhấc chiếc đĩa lên mà không làm vỡ.
Haarnoja nói phần lớn ngành robot đang tập trung vào khâu lập kế hoạch, bắt đầu từ trí tuệ cấp cao rồi đưa quyết định xuống phần cứng. Eka đi theo chiều ngược lại, bắt đầu từ tiếp xúc, lực và khả năng kiểm soát chuyển động. Đây cũng là điểm phân biệt AI vật lý với nhiều hệ thống được xây dựng chủ yếu trên hạ tầng AI phục vụ xử lý dữ liệu và mô hình.
Eka chuyển từ phòng thí nghiệm đến dây chuyền sản xuất
Eka đang bí mật thử nghiệm công nghệ với một số khách hàng công nghiệp. Công việc gồm gắp, sắp xếp và đặt vật thể, cùng với xử lý dây dẫn. Công ty vẫn phải chứng minh robot có thể duy trì độ chính xác, tốc độ và độ bền trên dây chuyền sản xuất thực tế.
Hauser cho rằng thử thách lớn sẽ xuất hiện khi Eka làm việc với các đơn vị tích hợp trên dây chuyền lắp ráp. Tại đó, robot phải chạy suốt một năm mà không hỏng. Ông cũng đặt câu hỏi liệu kỹ thuật hiện tại có thể mở rộng đến đâu, bởi nhiều công việc công nghiệp tạo ra giá trị cao đòi hỏi nhiều hơn thao tác gắp và đặt.
Độ bền cần thiết trên dây chuyền
Độ bền của phần cứng là một khoảng cách khác. Agrawal cho biết với TechCrunch rằng bàn kẹp hiện có giá dưới 1.000 USD. Phần cứng này được đánh giá chịu được 5 triệu chu kỳ hoạt động. Mục tiêu cuối cùng là đạt 20 triệu chu kỳ, ngang tiêu chuẩn của cánh tay robot công nghiệp.
Công ty chọn bắt đầu với hai hướng ứng dụng cụ thể thay vì tuyên bố robot có thể làm mọi việc ngay lập tức. Nếu Eka biến các thử nghiệm gắp, sắp xếp, đặt vật thể và xử lý dây dẫn thành quy trình ổn định, mô hình kết hợp thị giác, lực và hành động sẽ có cơ sở để mở rộng sang những nhiệm vụ khác.
Nhiều màn trình diễn AI tạo ấn tượng tốt nhưng chưa chắc chịu được điều kiện vận hành thật. Độ bền và hiệu quả triển khai cũng là tiêu chí cần dùng khi đánh giá các hệ thống như Stretch 4.
Hãy tiếp tục theo dõi Sine để cập nhật cách các mô hình AI vật lý chuyển từ màn trình diễn sang dây chuyền sản xuất.
